본문으로 건너뛰기
스펙 보기

비전 피킹 셀

무작위 적치 부품을 38ms 안에 인식해 집어 올립니다. 기본 사이클 2.4초.
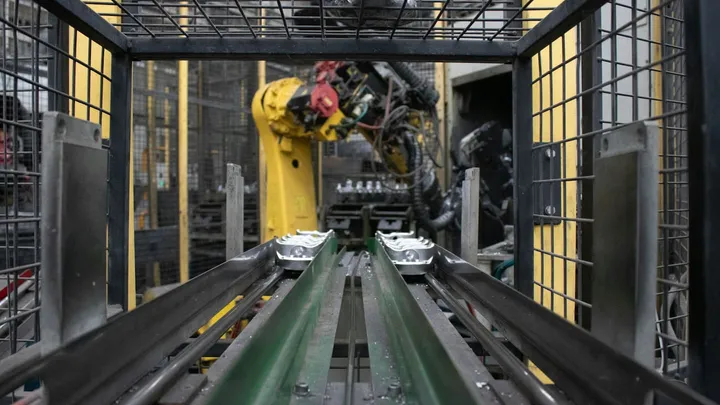
안전 울타리 안에서 작업하는 노란 산업용 로봇

빈 안에 쌓인 부품의 3D 포인트 클라우드에서 집을 수 있는 후보를 산출하고, 간섭 검사를 거쳐 가장 안전한 경로로 집습니다. 인식⁠·⁠계획⁠·⁠동작이 한 런타임에서 돌아 통신 지연이 없습니다.

품목이 바뀌면 레시피만 교체합니다. 학습이 필요한 신규 품목은 사진 200장으로 반나절 안에 모델을 배포합니다.

핵심 포인트

  • 기본 사이클 2.4초
  • 인식 지연 38ms(엣지)
  • 신규 품목 반나절 학습

진행 단계

  1. 01

    스코프

    품목⁠·⁠사이클 타임 확정

  2. 02

    시뮬레이션

    도달성⁠·⁠간섭 검증

  3. 03

    설치

    하루 안에 정렬

  4. 04

    배포

    런타임⁠·⁠로그 활성화

다른 솔루션

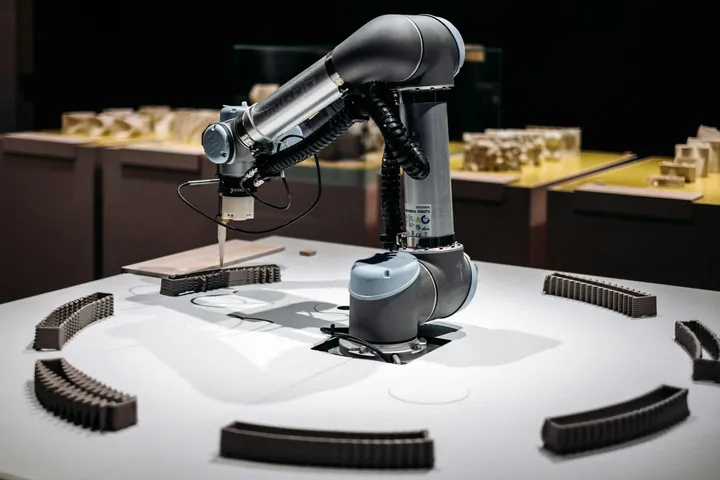
  • 흰 원형 작업대 위에서 부품을 다루는 검은 협동로봇

    팔레타이징 셀

    혼합 박스를 자동으로 쌓습니다. 적재 패턴은 박스 치수에서 계산합니다.

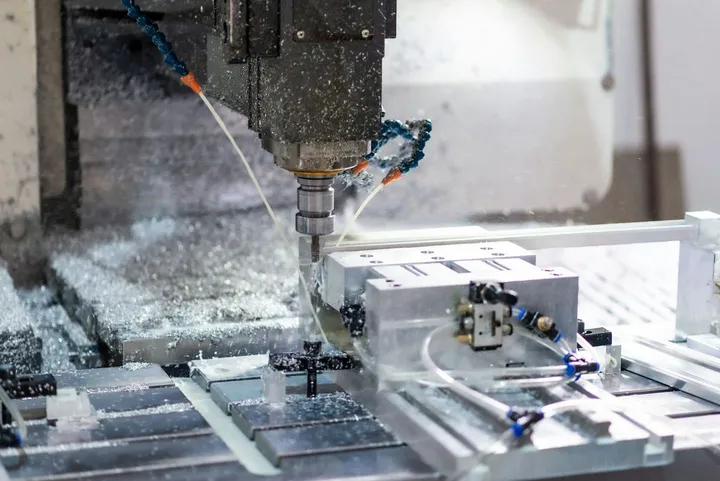
  • 냉각수를 뿌리며 금속을 깎는 밀링 가공

    머신텐딩 셀

    CNC 가공기에 소재를 넣고 빼는 셀. 야간 무인 가동용 서랍식 소재 공급.

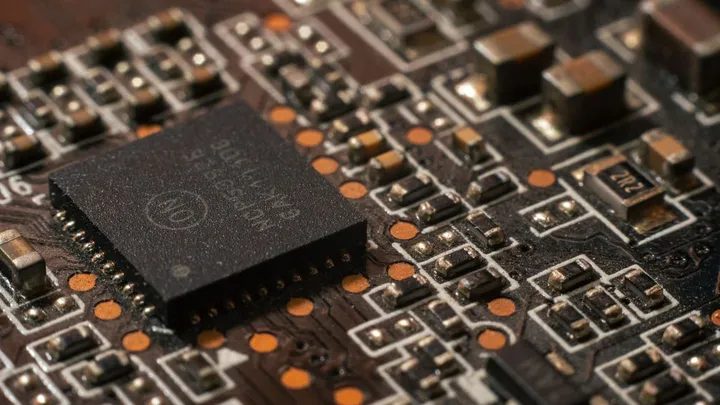
  • 칩이 놓인 짙은 색 회로 기판의 근접 모습

    비전 검사 셀

    외관 결함을 전수 검사합니다. 판정 이미지는 사이클 로그에 함께 저장됩니다.

흑백으로 담은 긴 컨베이어 생산 라인

다음 라인에 올릴 셀, 스펙부터 확인하세요

솔루션별 사양과 구축 사례를 한 곳에 정리했습니다.

상호
카이넥스모션(예시)
대표자
엄태하(예시)
주소
경기도 예시시 판교로 88 (예시 주소)
사업자등록번호
000-00-00000
개인정보 보호책임자
예시 담당자
보호책임자 연락처
예시 안내처(데모)